从“上台打拳”到“进门干活”,具身智能机器人还有多远的路要走
大众新闻 王志浩 孙凌洁 2026-10-15 19:41:40原创
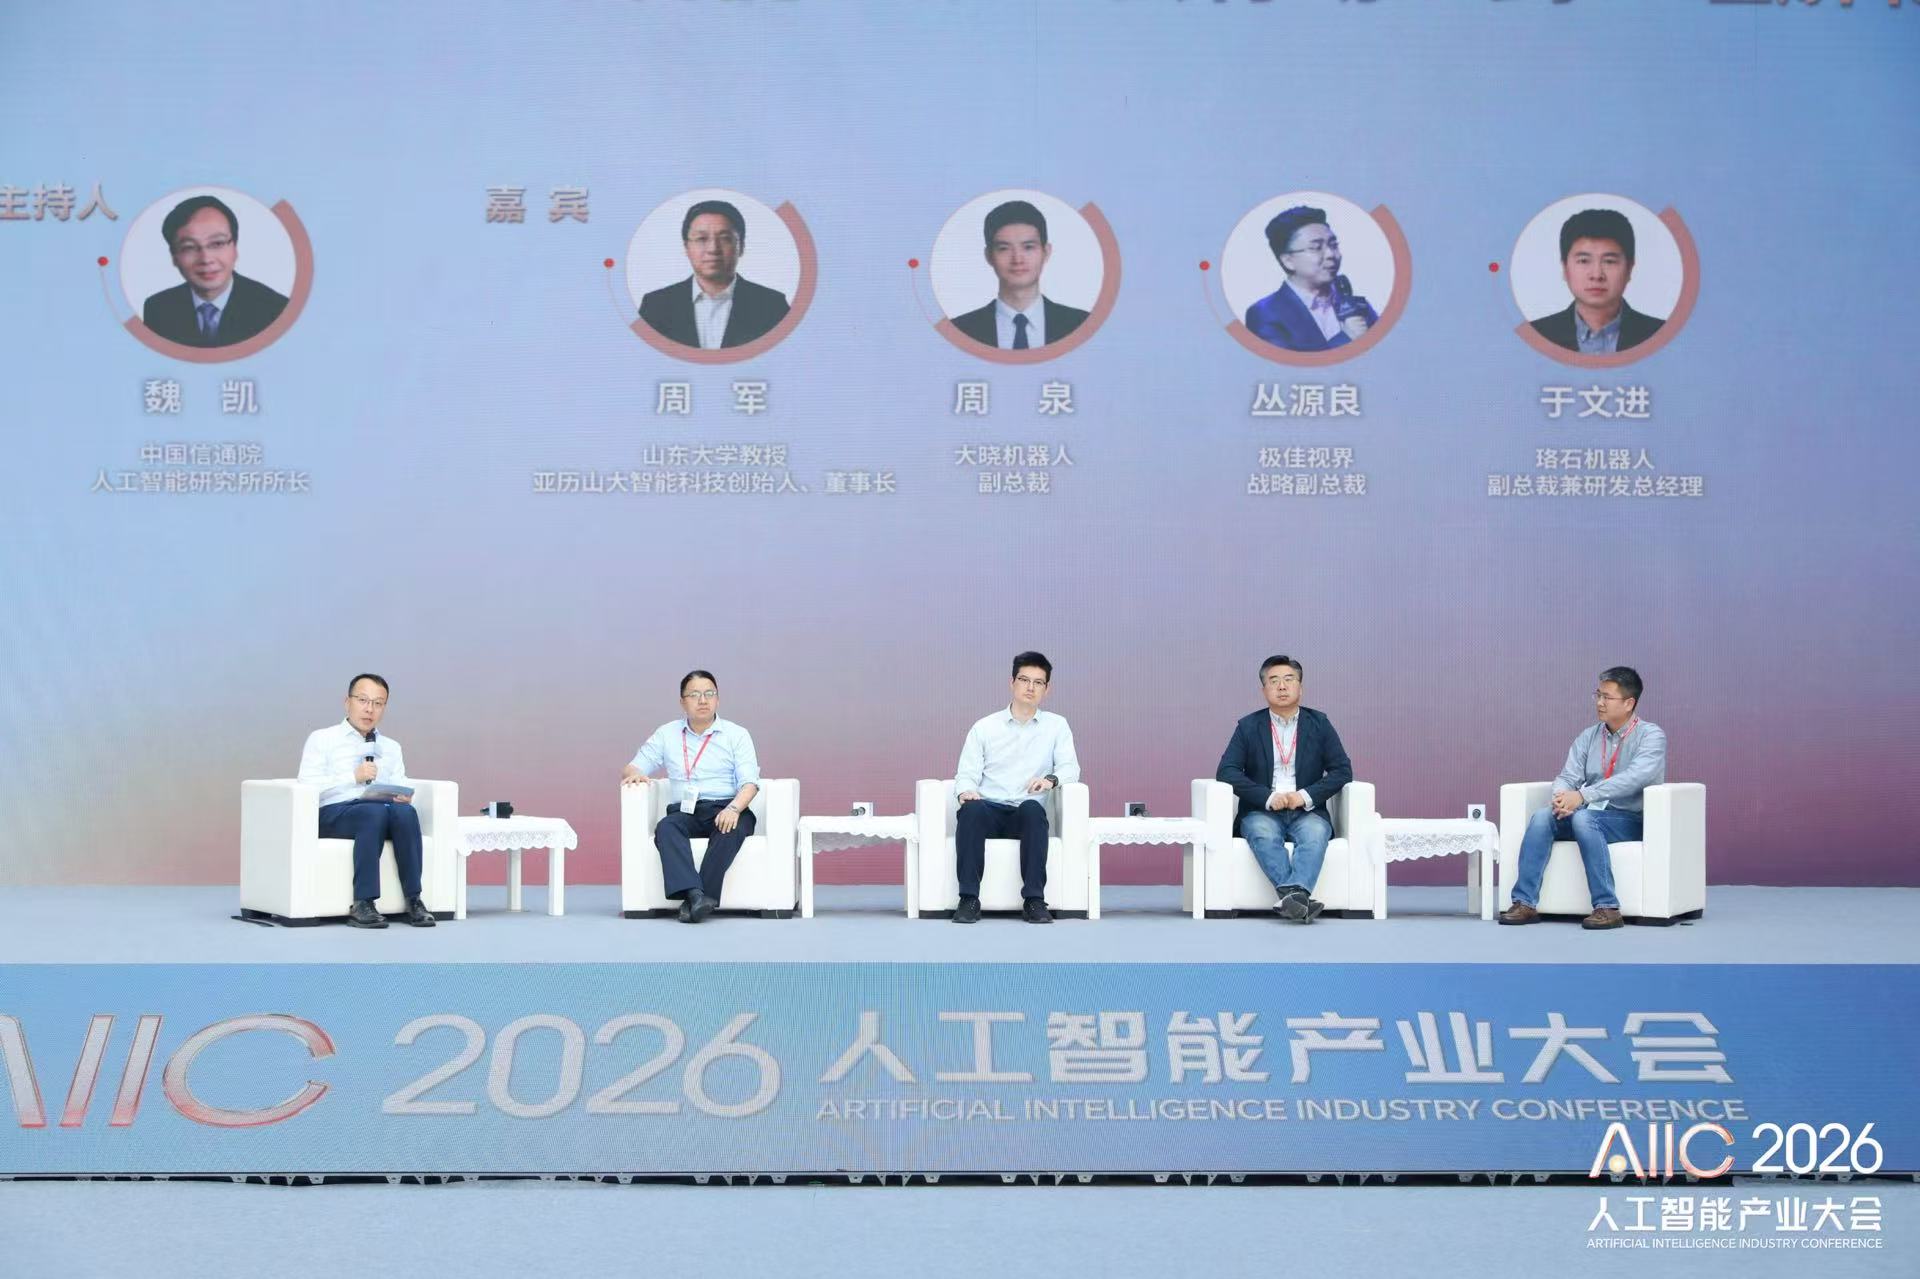
2026人工智能产业大会的具身智能圆桌论坛上,主持人中国信通院人工智能研究所所长魏凯抛出的问题戳中了行业现实:展台上的机器人翻跟头、打拳样样精通,真放到工厂拧螺丝、放到家里拖地,还有多远的路要走?台下四位业内负责人(山东大学教授、亚历山大智能科技创始人周军,大晓机器人副总裁周泉,极佳视界战略副总裁丛源良,珞石机器人副总裁兼研发总经理于文进)没人给出轻巧的答案。具身智能的“表演时刻”早已刷屏,但真正走进生产生活的“干活模式”,还在闯关路上。
行业共识很清晰:通用大模型和管动手的“世界模型”,不是一回事。于文进打了个通俗的比方:通用大模型就像“慢脑”,饱读诗书,做任务规划、策略分析头头是道;但真要上手拧螺丝、擦桌子,力道轻重、环境光线变化、障碍物偏移这些物理交互细节,就得靠专门的世界模型来当“快脑”,管感知、管预判、管动作微调。二者是分层协作的关系,一个管“想清楚”,一个管“做得到”,谁也替代不了谁。
当前最大的关卡,是数据鸿沟。于文进直言,现在最缺的不是视频里的动作画面,而是真实的物理交互数据——碰一下物体的硬度、滑不滑,抬手的高度合不合适,这些力觉、触觉信息,互联网上没有现成的,只能靠真实场景一点点采集。实验室里练熟了拿白玻璃杯的机器人,换个马克杯、换张木桌子,成功率就直线下降,本质就是数据底子太薄。
大语言模型能有今天的能力,靠的是互联网上万亿级的文字数据,相当于听了千万句话才学会说话;但机器人学干活,得实打实和物理世界打交道攒经验。中国信通院发布的报告显示,截至今年6月底,全国已建成启用超70家具身智能训练场;IT桔子数据显示,2026年上半年国内具身智能赛道融资事件达322起,总金额超934亿元,半年体量已超过2025年全年。钱和场地都在往里面砸,但和大语言模型的数据积累比,差距仍是数量级的。有业内人打了个比方:大语言模型的数据积累已经到了大学毕业水平,具身智能的数据积累还在上幼儿园阶段,差得不是一点半点。
整个行业都在找破局的路子,圆桌现场也亮出了不同的探索路径。丛源良分享了“仿真补数据”的路线:用世界模型生成仿真训练数据,只需要10%的真实场景数据,搭配90%的生成数据,就能达到纯真实数据训练九成左右的效果,大幅降低采集成本。于文进则更看重真实场景的数据价值,他透露珞石机器人扎根工业场景,专注积累真机生产数据,同时也在推动行业数据开源共享,避免各家各做各的、重复造轮子。周军则在做更底层的事——打造国产机器人操作系统,把大模型、传感器、设备本体打通,让不同设备的数据能复用、能流通。
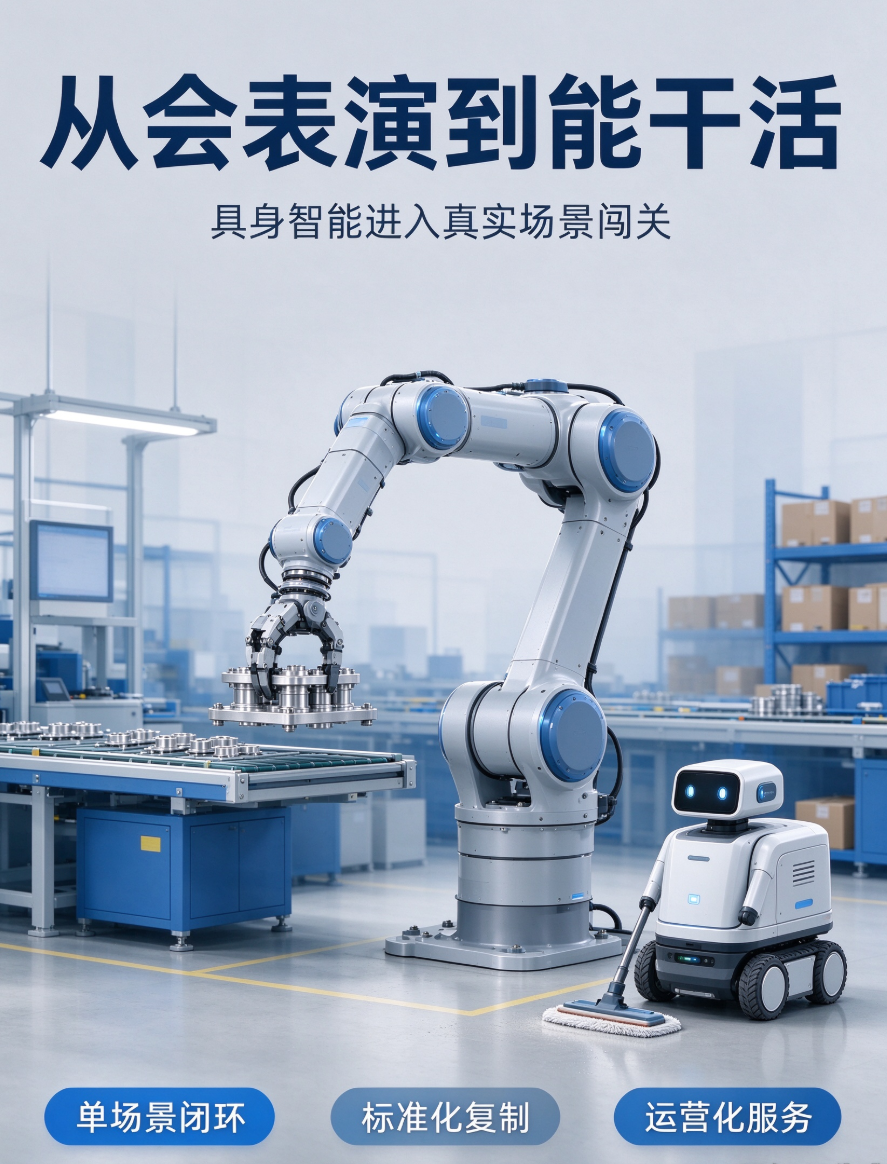
关于落地节奏,周泉在论坛上提到,行业内逐渐形成了“三步走”的共识:先搞定单个场景闭环,把投入产出账算明白;再做标准化复制,批量推广;最后变成常态化的运营服务。现在绝大多数企业还在第一步,头部企业今年能做到千台级的小批量落地。距离大规模走进工厂、走进家庭,还要过可靠性、效率、成本三道关。
站在具身智能的早期,把它的应用局限在拖地、拧螺丝,可能也同样狭隘。但有一点是确定的:从“会表演”到“能干活”,不是单点技术突破就能搞定的事。它要过数据关、成本关、可靠性关,要建标准、建生态、建场景,每一步都得踩在实地上。从实验室的展台到工厂的生产线,再到普通人的家里,具身智能要走的路还很长。但就像每一代技术都从质疑声里走出全新的应用一样,当这些基础能力一点点筑牢,它最终带来的改变,大概率会超出今天所有人的想象。
(大众新闻记者 王志浩 孙凌洁)
责任编辑:许光宇