
新知| 手把手“喂”出聪明机器人!
齐鲁晚报·齐鲁壹点客户端 于梅君 2026-10-24 12:25:05原创
主笔:于梅君
会聊天、能画图的AI我们早已见惯,但大家期待已久、能走进家里做家务、到工厂上手干活的人形机器人,依旧常常笨手笨脚。很多人会纳闷,如今算法、算力一再升级,机器人怎么连拿杯子、开关柜门这类简单动作都做不好?其实,机器人一身灵巧本事,并不是敲几行代码就能自动拥有,背后需要依靠海量真实场景数据一点点“喂养”训练。
再高端的机器人,出厂也是啥都不会的“巨婴”
现在我们接触的AI大多待在屏幕里,聊天、写文章、生成图片,靠海量文字、图片资料就能训练完成,擅长“动脑”,却完全不会“动手”。
而现在火热的“具身智能”,简单讲就是拥有实体身躯、可以四处移动、能动手干活的机器人。不管是家庭服务机器人、人形工业机器人,还是四足巡检机器人,它们都需要走进真实世界,学会行走、抓取物品、收纳分拣、开关设备,实实在在完成各项工作。
不少人以为,只要把仿真程序做得足够精细,让机器人在电脑虚拟环境里反复练习,练熟之后直接下线就能投入使用。但行业内有一大难题,那就是“仿真鸿沟”。
虚拟环境里一切都是理想化状态:物体重量固定、接触面摩擦力标准、光线均匀稳定,几乎没有任何干扰。可现实世界处处充满变数,物品会变形、地面有起伏、光线忽明忽暗,这些在仿真环境里不存在的小状况,都可能让机器人动作直接“翻车”。
比如,让机器人开一颗核桃,它可能像磕鸡蛋一样把核桃砸向桌面;从冰箱里拿瓶矿泉水,机器人耗时10分钟才完成;让机器人叠衣服,它煞有介事地不断瞄准、纠偏,最后还是揉成一团。这也是很多机器人在实验室里测试满分,一到现实场景就频繁失误的根本原因。
就算配置再高端的人形机器人,刚出厂的时候,就像毫无生活经验的“巨婴”。它能运算复杂数据,却看不懂真实世界的物理规则,拿捏不好力度、判断不准距离。
普通人随手端起一杯水、叠好一件衣服、关上冰箱门,都是长年生活练就的本能,里面包含重力、摩擦力、重心平衡、空间预判等一连串复杂细节。放到机器人身上,每一个小动作都是难题:力气大了会捏碎水杯,力气小了抓不住东西,物品稍微放偏一点,它就很容易扑空、打翻物件。
传统AI靠虚拟资料学习,想要干活的具身机器人,必须积累属于自己的“身体记忆”。可以说,世上没有天生就灵巧的机器人,所有实操本领,都要人类手把手示范、一遍一遍投喂真实数据,从零开始慢慢学起。
全程揭秘:机器人究竟是怎么被“喂大”的
很多人听说过图片、语音数据标注,却很少了解专门服务机器人的动作数据采集。这套给机器人“上课喂数据”的完整流程,大多藏在各地具身智能机器人公共训练场。这些基地模拟还原了汽车制造、3C工厂、物流商超、家居康养等“实操车间”,有大量训练师一对一指导机器人参与训练和工作。整套训练环环相扣,一步都不能省略。
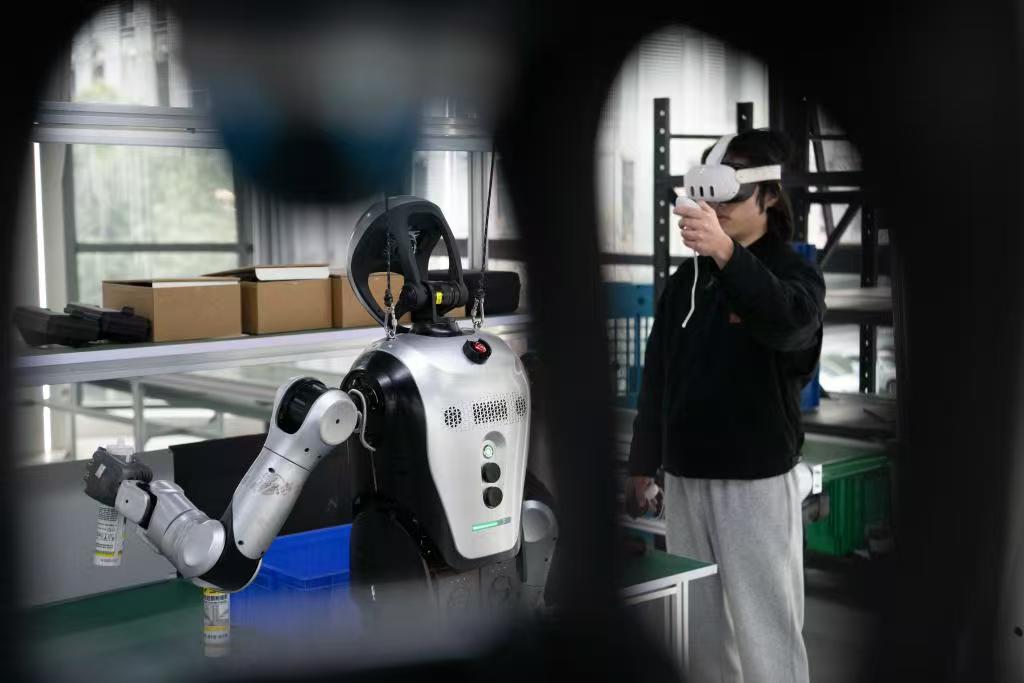
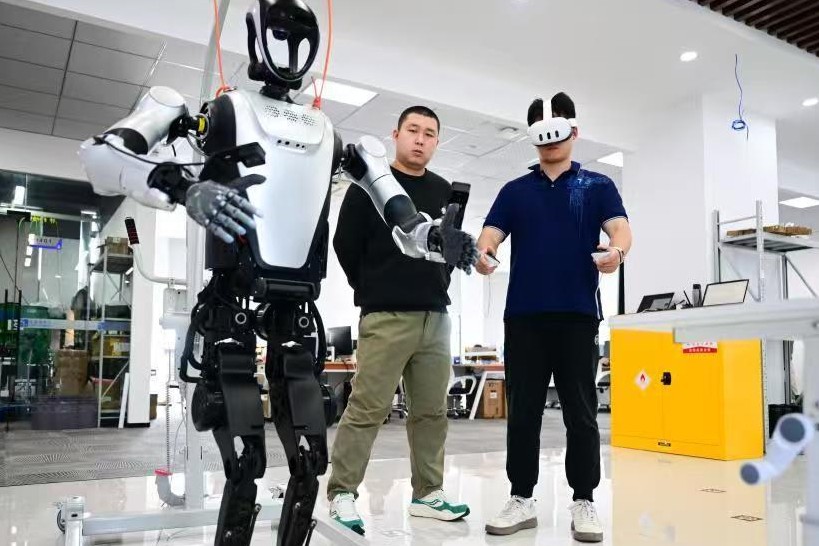
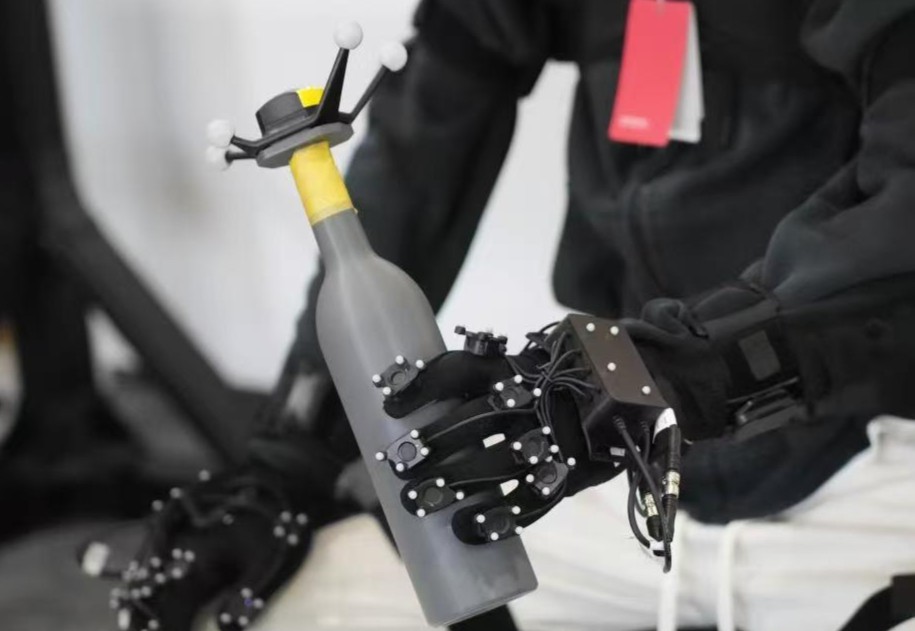
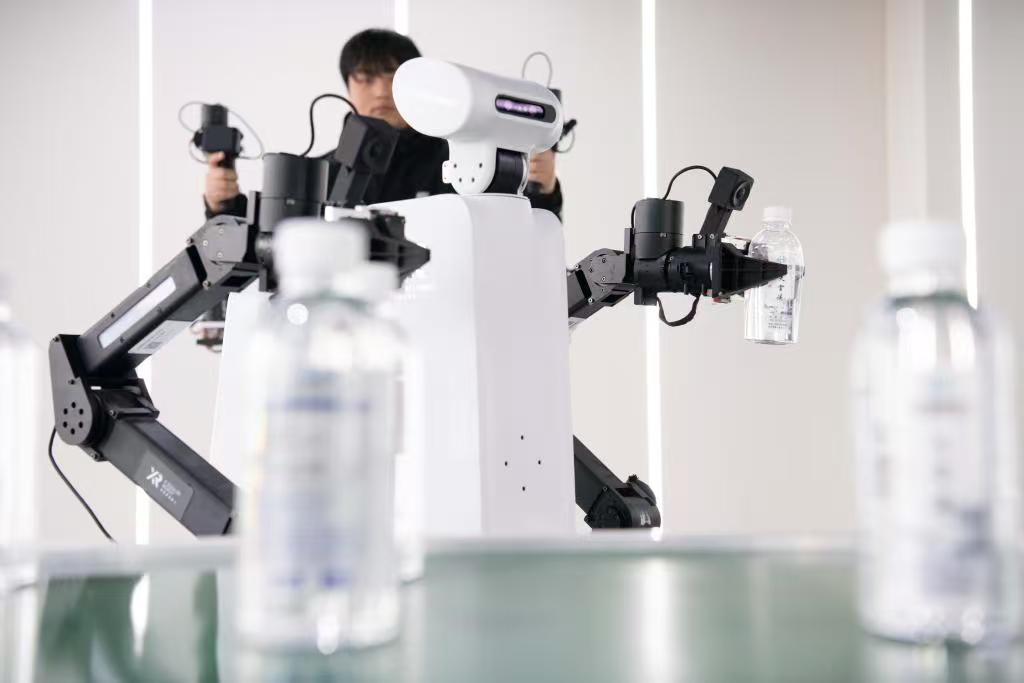
第一步是真人示范教学。训练师穿戴轻便的传感设备,在模拟场景里反复演示各类日常和工作动作,叠衣服、摆放餐具、开关柜门、分拣货物、搬运物料。每一次抬手、弯腰、抓取、移动、放下,都会被动作捕捉设备、三维传感器完整记录下来,转化成姿态、力度、空间位置等一系列精准数据。不过,示范教学并不是动作越完美越好,训练师会刻意做出小幅偏差动作,丰富数据集,这样机器人日后遇到轻微环境变化,也不至于直接失灵。
第二步是精细拆解、标注动作。人类一气呵成的连贯动作,传到机器人系统里就是一团杂乱信息。工作人员需要逐帧拆解整个动作逻辑,梳理出“识别目标—靠近物体—调整姿态—抓取固定—平稳放置”整套流程。
北京人形机器人创新中心数据与训练基地采集组长吕明威介绍,人类伸手取物的动作流畅自然,但机器人不能直接复刻,训练师需要把动作拆解成独立步骤,确保夹爪先精准移动到物品上方,完全到位之后再启动抓取,才能保证操作稳定。
以打包14袋牛奶为例,要是夹到最后一袋时不慎掉落,前面十几袋的操作就前功尽弃,只能全部取出重新开始。还要仔细区分各种细微场景差别:满杯水和半杯水抓取力道不一样、强光环境和昏暗环境识别方式不同、轻重物体操控逻辑也有区别,全部一一标注归类,帮机器人慢慢建立对真实场景的认知。
和大家熟知的图片标注不一样,机器人动作标注属于时序标注,动作前后紧密关联,前面一小步标注出错,整条任务链条会全部失效,难度远高于传统AI标注工作。
第三步是筛选纠错,迭代学习。示范过程一旦出现明显手抖、姿势走样、东西掉落,这一组采集到的数据就直接作废重新录制。工作人员反复清洗、筛选、核验素材,剔除无效和错误数据,挑选高质量样本批量喂给AI模型,机器人在不断学习中,会慢慢修正缺陷、优化动作。
专家解释,虚拟仿真数据无法完全替代真人实景采集的数据。目前行业主流方案是“仿真预先训练 + 真实数据微调校准”,真实动作数据就像最后的校准砝码,缺少这一步,仿真训练出来的能力很难落地。
温柔的人机共生:手把手教会机器读懂世界
在外人眼里,反复示范、采集标注这份工作单调重复,好像没有多少技术含量。实际上,它是当下具身智能产业刚需、很难被替代的核心环节。
如今阻碍人形机器人大规模走进生活的瓶颈,早已不再是算法、算力,而是高质量真实动作数据严重不足。复旦大学张立华教授披露,据不完全统计,全球范围内研发端对高质量数据的需求量约为120万小时,而全行业每月数据产出量仅为25万—30万小时,高质量具身智能数据稀缺,已成为具身智能机器人发展的关键瓶颈之一。2026年被业界称为“具身智能数据元年”,行业正从算法驱动转向数据驱动,高质量数据成为行业竞逐的基础性战略资源。
训练师日复一日重复操作,看似简单枯燥,实则一点点补齐机器人先天短板,让冰冷机械慢慢拥有适应现实世界的“身体智慧”,为人形机器人走进千家万户、各个工作岗位打下基础。
知多一点
火爆新职业:具身智能机器人训练师
随着具身智能产业快速崛起,具身智能机器人数据采集员、训练师成为全新就业赛道。2026年9月9日,人社部等部门正式发布11个新职业和23个新工种,其中“具身智能机器人应用技术员”入列,下设“具身智能机器人数据采集员”“具身智能机器人训练师”2个工种,标志着这项小众的幕后工作正式获得国家职业体系认可。
随着我国具身智能产业加快迭代,围绕一台机器人,已经催生出20多个新职业、新工种,相应人才缺口超过100万。预计未来五年将新增数据采集员、机器人群体协同运营师等就业岗位超100万个。
这岗位突出特点就是入行门槛相对较低、市场缺口大,更看重耐心与动手能力。北京人形机器人创新中心工作人员介绍,只要能看懂标准化的任务文档,身体协调性较好,能够熟练操作机械臂,就可以参与基础的动作采集工作。
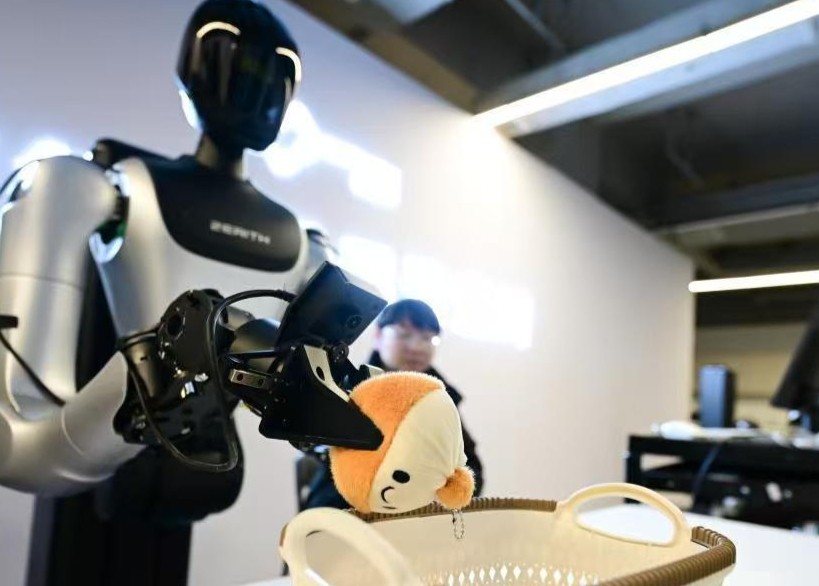
新人从基础动作采集、简单标注做起,熟练之后可以转向场景调试、模型微调、设备运维、数据质检等技术岗位。不过,随着行业走向成熟,训练师也会从“广覆盖”转向“精深耕”,未来不同垂类场景的训练任务,将逐步由具备相应专业技能的人员承担。
值得警惕的是,新职业走红同时行业乱象丛生。2026年5月,人力资源社会保障部、中央网信办等五部门联合发布警惕“招转培”“培训贷”等风险提示,提醒求职者:凡是以“高薪速成”“岗前培训”为名提前收费的机构,求职者务必仔细甄别,选择正规渠道求职,谨防落入招工套路。
于梅君
责任编辑:于梅君